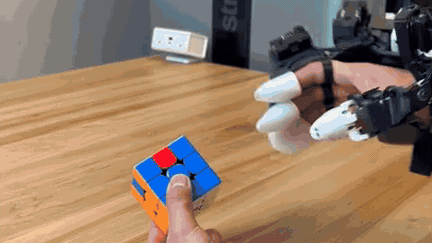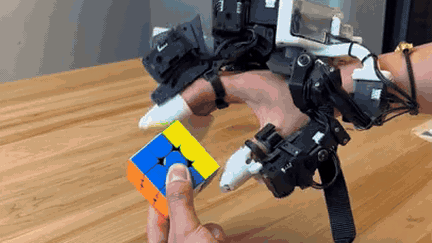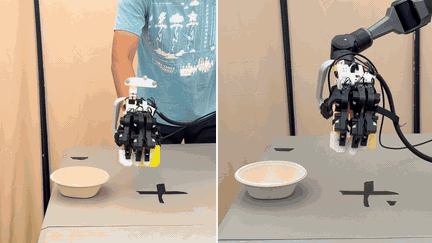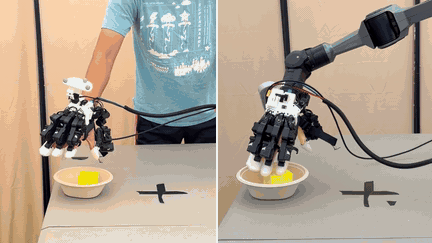
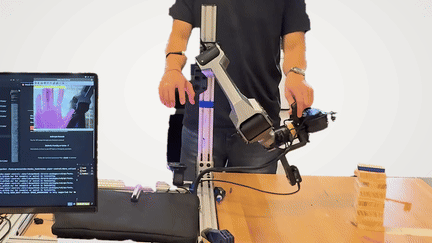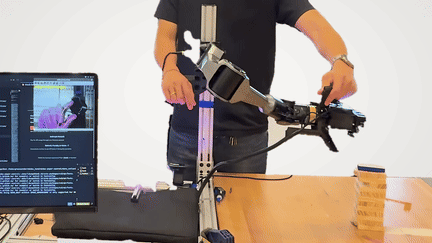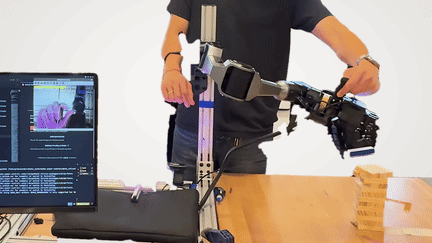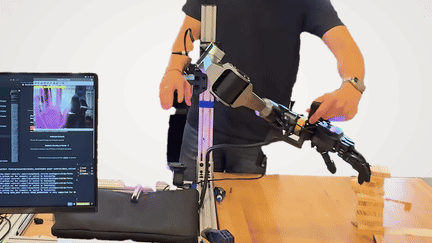
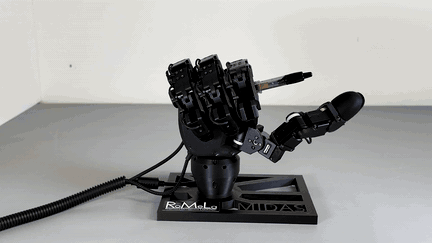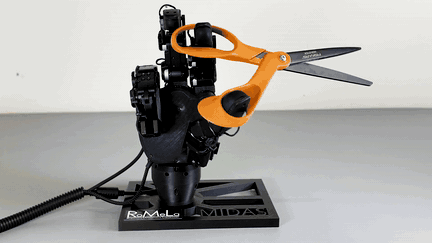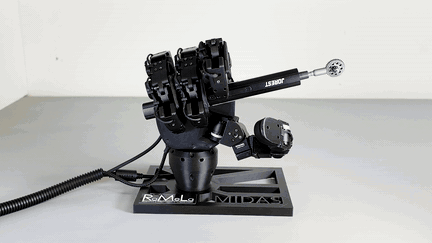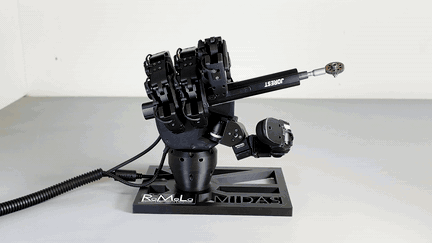
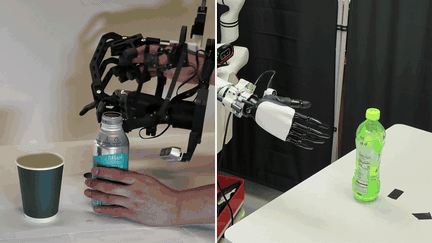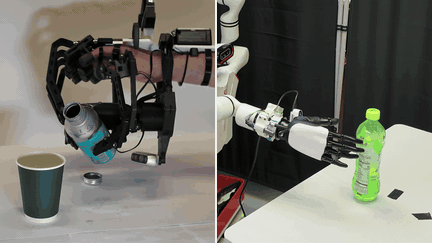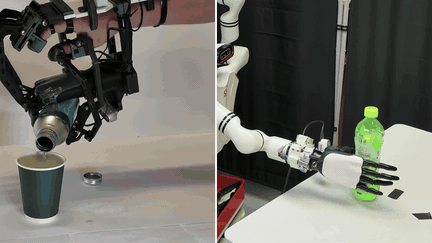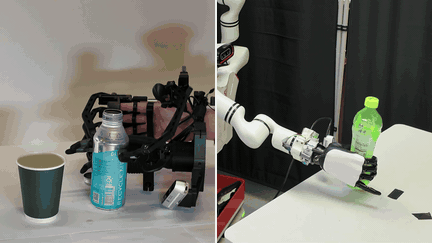
work TriMI A Tri-Modal Manipulation Interface for Direct Demonstration, Joint-Level Haptic Teleoperation, and Robotic Execution ★ CoRL UMI Arena Top 3 Finalist ★ Webpage DexDirect Direct Kinesthetic Arm Guidance for Efficient Dexterous Demonstration Collection IEEE-RAS International Conference on Humanoid Robots (Humanoids), 2026 Webpage• Paper• Video MIDAS hand A fully open-source, tactile-sensor-integrated dexterous robotic hand platform for manipulation, data collection, and robot learning research arXiv preprint, 2026 Webpage• Paper• Code• CAD DexEXO A Wearability-First Dexterous Exoskeleton for Operator-Agnostic Demonstration and Learning IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS), 2026 Webpage• Paper• Video• CAD Galaxy Watch Ultra & Watch 8 Classic Mechanical Component DFM Webpage fun Voron 2.4 Open-source 3D Printer build Details